• Link to Facebook
  • Link to Youtube
  • Link to LinkedIn

telefon +48 67 357 10 80 mail biuro@apautomatyka.pl

APONE AUTOMATYKAONLINE

telefon +48 67 357 10 80 mail biuro@apautomatyka.pl

AP Automatyka
  • Automatyka
    • Przetworniki
      • Przetworniki wilgotności i temperatury
      • Przetworniki stężenia CO2
      • Przetworniki temperatury
      • Przetworniki ciśnienia
      • Przetworniki różnicy ciśnień
      • Lotnych związków organicznych LZO
      • Stężenia pyłów zawieszonych PM
      • Stężenia formaldehydu
      • Stężenia gazów
      • Przetworniki przepływu
      • Przetworniki punktu rosy
      • Przetworniki poziomu
      • Przetworniki sygnałów analogowych
      • Presostaty
      • Higrostaty
      • Termostaty
      • Akcesoria do przetworników
    • Rejestratory
      • Rejestratory wilgotności
      • Rejestratory stężenia CO2
      • Rejestratory temperatury
      • Rejestratory ciśnienia
      • Rejestratory różnicy ciśnień
      • Rejestratory sygnałów analogowych
      • Akcesoria do rejestratorów wilgotności i temperatury
    • Mierniki
      • Mierniki Wilgotności
      • Mierniki stężenia CO2
      • Mierniki temperatury
      • Mierniki różnicy ciśnień
      • Mierniki przepływu powietrza
      • Balometry
      • Testery szczelności
      • Mierniki równoważenia wentylacji
      • Mierniki komfortu cieplnego
      • Akcesoria do mierników
    • Czujniki
      • Czujniki wilgotności
      • Czujniki temperatury
      • Czujniki tlenu
      • Czujniki stężenia CO2
      • Czujniki różnicy ciśnień
      • Czujniki punktu rosy
      • Czujniki prędkości powietrza
      • Czujniki lepkości
      • Czujniki gęstości
      • Czujniki pomiaru naprężeń
      • Czujniki potencjometryczne
      • Czujniki magnetostrykcyjne
      • Czujnik położenia tłoka siłownika hydraulicznego
      • Czujniki momentu obrotowego
      • Czujniki koloru
        • Akcesoria do czujników koloru
      • Czujniki odległości
        • Akcesoria do czujników laserowych
      • Czujniki bezpieczeństwa
        • Czujniki krawędziowe
        • Czujniki fotoelektryczne
        • Kurtyny bezpieczeństwa
        • Wyłączniki magnetyczne
        • Akcesoria do czujników bezpieczeństwa
    • Enkodery
      • Enkodery absolutne
        • Enkodery absolutne jednoobrotowe
        • Enkodery absolutne wieloobrotowe
        • Enkodery IO-Link
        • Enkodery PROFINET
        • Enkodery CANopen
        • Enkodery EtherCAT
        • Enkodery EtherNet/IP
        • Enkodery Modbus RTU
        • Enkodery Modbus TCP
        • Enkodery Powerlink
        • Enkodery PROFIBUS DP
        • Enkodery SSI
        • Enkodery analogowe
      • Enkodery inkrementalne
      • Enkodery linkowe
      • Enkodery liniowe
        • Enkodery liniowe inkrementalne
        • Enkodery liniowe absolutne
        • Akcesoria do enkoderów liniowych
      • Enkodery magnetyczne
      • Enkodery obrotowe
      • Enkodery bezłożyskowe
        • Enkodery bezłożyskowe inkrementalne
        • Enkodery bezłożyskowe absolutne
      • Enkodery z kołem pomiarowym
      • Enkodery programowalne
      • Kity
      • Akcesoria do enkoderów
        • Przewody do enkoderów
        • Sprzęgła do enkoderów
        • Wyświetlacze do enkoderów
    • Inklinometry
      • Inklinometry statyczne
      • Inklinometry dynamiczne
      • Inklinometry precyzyjne
      • Akcesoria do inklinometrów
    • Bezkontaktowy pomiar prędkości i drogi
      • Akcesoria do bezkontaktowych czujników drogi i prędkości
    • Siłowniki elektryczne
      • Siłowniki ćwierćobrotowe
      • Siłowniki wielo-obrotowe
      • Siłowniki liniowe
      • Siłowniki VAV
      • Akcesoria do siłowników
    • Regulatory
      • Regulatory przepływu
      • Regulatory VAV
    • Urządzenia nadrzędne
      • Sterowniki PLC
      • Panele HMI
      • Kontrolery pozycji
      • Akcesoria do sterowników PLC i paneli HMI
    • Liczniki i wskaźniki
      • Wskaźniki do czujników inkrementalnych
      • Wskaźniki do czujników analogowych
      • Wskaźniki do czujników absolutnych
      • Akcesoria do wskaźników i liczników
    • Systemy pomiaru pozycji windy
    • Kalibracja
    • Oprogramowanie
  • HVAC i BMS
  • ATEX
  • Systemy
    • Monitoring parametrów powietrza
      • W muzeum
      • W aptece
      • W szpitalu
      • W laboratorium
      • W magazynie
    • Wizualizacja pomiarów
    • Pomiar odległości
    • Pomiar drogi
    • Pomiar pozycji
    • Czujnik prędkości i drogi
    • System ważenia silosów
  • Aktywność wody
    • Mierniki aktywności wody
    • Sondy aktywności wody
    • Akcesoria do przyrządów mierzących Aw
  • Wzorcowanie
  • Usługi
    • Serwis automatyki przemysłowej
    • Konfiguracja urządzeń automatyki
    • Konfiguracja i uruchamianie systemów monitorowania
    • Szkolenia produktowe
    • Projektowanie urządzeń elektronicznych
    • Mapowanie wilgotności i temperatury
    • Dobieranie zamienników Enkoderów
  • Wiadomości
    • Aktualności
    • Promocje
    • Baza wiedzy
    • Tutoriale
    • Zastosowania
  • Sklep
  • Kontakt
  • Menu Menu
Jesteś tutaj: Home1 / enkoder

Tag Archive for: enkoder

Tutoriale

Jak podłączyć enkoder?

Enkoder jest czujnikiem wykorzystywanym w wielu obszarach, takich jak robotyka, automatyka przemysłowa, maszyny CNC i wiele innych. Jego głównym zadaniem jest pomiar ruchu i przekazywanie informacji o pozycji obrotowej lub liniowej do kontrolera lub układu sterującego. W tym tutorialu omówimy krok po kroku jak podłączyć enkoder, a także na co zwrócić uwagę, aby uniknąć potencjalnych błędów i problemów.

KONTAKT Z DORADCĄ
Zadzwoń pod numer
+48 67 357 10 80
lub napisz na biuro@apautomatyka.pl
Zostaw nam swój numer – oddzwonimy!
Oddzwonimy

Krok 1: Wybór odpowiedniego enkodera
Przed przystąpieniem do podłączania enkodera należy dokładnie zapoznać się z wymaganiami swojej aplikacji. Wybór odpowiedniego enkodera zależy od kilku czynników, takich jak rodzaj ruchu (obrotowy lub liniowy), oczekiwana rozdzielczość (liczba pozycji czujnika przypadająca na określoną jednostkę, na przykład na obrót) oraz interfejs komunikacyjny (np. HTL, TTL, interfejs sieciowy RS-485, CAN, Ethernet, SSI, IO-Link, …). Upewnij się, że enkoder pasuje do specyfikacji technicznych Twojego projektu.

Krok 2: Zapoznanie się z dokumentacją
Przed rozpoczęciem instalacji enkodera należy dokładnie przeczytać dokumentację dostarczoną przez producenta. W dokumentacji znajdziesz nie tylko schemat podłączenia, uwagi dotyczące montażu czujnika, ale także informacje na temat zasilania i konfiguracji.

Krok 3: Sprawdzenie napięcia zasilania
Większość enkoderów wymaga zewnętrznego źródła zasilania. Upewnij się, że dostępne w projekcie zasilanie odpowiada wymaganiom enkodera. Niewłaściwe napięcie może uszkodzić enkoder, dlatego zawsze warto sprawdzić to przed podłączeniem.

Krok 4: Określenie rodzaju sygnałów wyjściowych
Enkodery mogą dostarczać różne rodzaje sygnałów wyjściowych w standardzie HTL, TTL, Analog, ale również przy wykorzystaniu interfejsów sieciowych (RS-485, CAN, Ethernet). Upewnij się, jakie sygnały oferuje Twój enkoder i jak je połączyć z urządzeniem nadrzędnym (na podstawie instrukcji tego urządzenia).

Krok 5: Podłączenie enkodera do kontrolera
Podłącz enkoder zgodnie ze schematem podłączenia dostarczonym w dokumentacji. Upewnij się, że wszystkie połączenia są stabilne i dobrze zabezpieczone, aby uniknąć zakłóceń lub przerwania sygnałów.

Krok 6: Ekranowanie
W wielu przypadkach ekranowany przewód enkodera jest niezbędny dla zachowania stabilności sygnału. Upewnij się, że enkoder posiada prawidłowo ekranowany przewód, aby uniknąć niepożądanych zakłóceń.

Krok 7: Testowanie
Po podłączeniu enkodera do kontrolera przeprowadź dokładne testy, aby upewnić się, że wszystko działa poprawnie. Uruchom system i sprawdź, czy enkoder poprawnie przesyła dane o pozycji.


Na co zwrócić uwagę podczas podłączania enkodera:

1. Poprawność podłączenia: Upewnij się, że odpowiednie linie wyjściowe enkodera są podłączone do odpowiednich portów kontrolera.
2. Zasilanie: Sprawdź, czy napięcie zasilania w systemie odpowiada wymaganiom enkodera, aby uniknąć uszkodzeń.
3. Ekranowanie: Zapewnij prawidłowe ekranowanie przewodu, aby zminimalizować zakłócenia i problemy z sygnałami.
4. Dokumentacja: Zapoznaj się z dokumentacją enkodera, aby zrozumieć jego specyfikacje i wymagania.
5. Testowanie: Po podłączeniu przeprowadź niezbędne testy, aby upewnić się, że enkoder działa poprawnie i przesyła dokładne dane o pozycji.


Podłączanie enkodera może być stosunkowo proste, ale ważne jest, aby robić to ostrożnie i zgodnie z zaleceniami producenta. Błędy podczas instalacji mogą prowadzić do błędnych odczytów pozycji, co może z kolei skutkować nieprawidłowym działaniem całego systemu. Dlatego warto poświęcić czas na dokładne zapoznanie się z dokumentacją i postępowanie zgodnie z zaleceniami producenta.

Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2023/07/podlaczenie_enkodera_iko.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2023-07-26 15:02:192026-01-08 13:21:29Jak podłączyć enkoder?
Aktualności

Nowe enkodery SSI dostępne Z MAGAZYNU!

Enkoder absolutny z interfejsem SSI w niewielkiej, kompaktowej obudowie z otworem właśnie trafił do naszego programu Z MAGAZYNU!


Oto najważniejsze parametry nowego modelu:
– interfejs SSI programowalny (kodowanie binarne lub kodowanie Gray)
– rozdzielczość: programowalna (zakres 8…16 bit (256…65536 pozycji))
– liczba obrotów: programowalna (zakres 0…16 bit (1…65536 obrotów))
– wymiar kołnierza: ø36 mm
– wymiar otworu: ø12 mm, ø10 mm, ø8 mm lub ø6 mm (średnica zależy od wybranej opcji enkodera) x 18 mm (głębokość)
– typ przyłącza: przewód 2 m, kątowo (45°)

Enkoder ten programowany jest bezpłatnie w dniu wysyłki lub przez Użytkownika przy użyciu programatora UBIFAST.


Jesteś zainteresowany zakupem? Enkoder możesz nabyć bezpośrednio w naszym sklepie internetowym klikając – tutaj.


Jeśli masz dodatkowe pytania, potrzebujesz wsparcia w doborze właściwego produktu – nasi specjaliści czekają na Twój kontakt:
– tel. 67 357 10 80
– biuro@apautomatyka.pl

Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2023/07/new_ssi_iko.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2023-07-18 12:52:422026-01-08 13:21:29Nowe enkodery SSI dostępne Z MAGAZYNU!
Baza wiedzy

Enkoder – działanie, budowa, rodzaje

Co to jest enkoder i do czego służy?

Enkoder jest urządzeniem elektronicznym stosowanym do określania położenia, prędkości, kąta obrotu lub odległości. Przetwarza ruch fizyczny na sygnały elektryczne, który następnie odczytuje urządzenie nadrzędne takie jak sterownik PLC, licznik, wskaźnik lub panel HMI. Enkodery są powszechnie wykorzystywane w automatyce przemysłowej umożliwiając monitorowanie, sterowanie i regulację ruchu, zapewniając precyzję i wydajność maszyn.

KONTAKT Z DORADCĄ
Zadzwoń pod numer
+48 67 357 10 80
lub napisz na biuro@apautomatyka.pl
Zostaw nam swój numer – oddzwonimy!
Oddzwonimy

Jak działa enkoder?

Działanie enkodera opiera się na generowaniu impulsów poprzez odczyt pozycji z tarczy (enkodery optyczne) lub z magnesu przy użyciu czujnika halla (enkodery magnetyczne), które są proporcjonalne do wykonywanego ruchu. Enkodery dzielimy na inkrementalne, generujące impulsy zliczane przez dedykowany układ w celu określenia ruchu względnego, lub absolutne, dostarczające informację o pozycji nawet po odłączeniu napięcia zasilania i ponownym jego podłączeniu.

Budowa enkodera

Enkoder składa się z kilku głównych elementów, które współdziałają w celu generowania sygnałów opisujących ruch i pozycję. Oto podstawowe elementy budowy enkodera:

  1. Tarcza enkodera: Tarcza enkodera może być wykonana z różnych materiałów, takich jak tworzywo, metal lub szkło. Na tarczy znajduje się wygrawerowany lub wydrukowany wzór kodu, który jest odczytywany przez czujniki w enkoderze. W przypadku enkoderów inkrementalnych tarcza zawiera sekwencję szczelin lub impulsów. W enkoderach absolutnych natomiast tarcza zawiera unikalny wzór kodu dla każdej pozycji.
  2. Czujniki: Enkoder obrotowy wykorzystuje czujniki do odczytu informacji z tarczy. W przypadku tarczy optycznej czujnik to zazwyczaj fotodioda lub fototranzystor, które rejestrują zmiany w sygnale odbijającym się od tarczy enkodera. W przypadku enkoderów magnetycznych, gdzie wykorzystuje się magnes, czujnik zazwyczaj jest Hallotronem, który wykrywa zmiany w polu magnetycznym generowanym przez w/w magnes.
  3. Elektronika odczytu: Sygnały z czujników są przekazywane do elektroniki odczytu, która przetwarza te sygnały na dane o obrocie. Elektronika odczytu może zawierać układy wzmacniaczy, konwertery analogowo-cyfrowe (ADC) i inne komponenty elektroniczne potrzebne do przetwarzania sygnałów z czujników.
  4. Interfejs komunikacyjny: Każdy enkoder obrotowy posiada wbudowany interfejs komunikacyjny, taki jak Analog, Modbus, CANopen, SSI, IO-Link, Profinet, EtherCAT, EtherNet/IP, Powerlink (dot. enkoderów absolutnych) czy HTL (Push-Pull) bądź TTL (dot. enkoderów inkrementalnych). Odpowiednio dobrany interfejs pozwala na przesyłanie danych o obrocie enkodera i poprawną komunikację z innymi urządzeniami lub systemami sterowania.
  5. Obudowa: Enkoder obrotowy jest zwykle zamknięty w obudowie, która chroni go przed czynnikami zewnętrznymi, takimi jak kurz, wilgoć czy wibracje. Obudowa może być wykonana z tworzywa sztucznego lub metalu, w zależności od wymagań aplikacji. W strefach zagrożonych wybuchem stosuje się specjalne obudowy ognioszczelne.

Rodzaje enkoderów

Istnieje kilka rodzajów enkoderów, które różnią się zasadą działania i sposobem generowania sygnałów. Oto podstawowy podział enkoderów:

  1. Enkodery inkrementalne: Enkodery inkrementalne generują impulsy elektryczne w odpowiedzi na ruch. Impulsy są zliczane przez właściwy układ, umożliwiając określenie ruchu względnego. W enkoderach inkrementalnych występują dwa główne sygnały: A i B (przesunięte w fazie o 90°) oraz Z (sygnał referencyjny). Sygnały A i B generują impulsy w pełnym zakresie obrotu (ilość impulsów uzależniona jest od rozdzielczości enkodera), natomiast sygnał Z jest generowany raz na pełny obrót enkodera i służy do określenia pozycji początkowej.
  2. Enkodery absolutne: Enkodery absolutne posiadają unikalny kod lub sygnał dla każdej możliwej pozycji. Oznacza to, że enkoder bezpośrednio informuje o aktualnej pozycji, niezależnie od ruchu, nawet po odłączeniu napięcia zasilania i ponownym jego podłączeniu.
  3. Enkodery optyczne: Enkodery optyczne korzystają z detekcji światła i szczelin na tarczy enkodera do generowania sygnałów. Mogą zapewniać wysoką rozdzielczość i precyzję, ale mogą być wrażliwe na zabrudzenia lub uszkodzenia optyki.
  4. Enkodery magnetyczne: Enkodery magnetyczne wykorzystują pole magnetyczne do generowania sygnałów. Dzięki zastosowanym magnesom są odporne na warunki zewnętrzne, takie jak wibracje, pył czy wilgoć, co czyni je przydatnymi w trudnych środowiskach pracy.
  5. Enkodery z wałkiem lub z otworem: W zależności od wersji enkoder może posiadać wyprowadzony wałek, umożliwiający połączenie z układem mechanicznym (połączenie najczęściej realizowane przy użyciu sprzęgła). Enkoder może również posiadać otwór (ślepy lub przelotowy), który pozwala osadzić enkoder na wałku (wyprowadzeniu) układu mechanicznego (silnika, itp.). Poniżej przedstawiono najbardziej popularne warianty budowy:
    • Enkoder z kołnierzem synchro
    • Enkoder z kołnierzem zaciskowym
    • Enkoder z kołnierzem i otworem ślepym

Tutaj dowiesz się jak wybrać enkoder.

Rozdzielczość enkodera

Rozdzielczość enkodera odnosi się do liczby impulsów generowanych przez enkoder podczas wykonania jednego pełnego obrotu. Określa, jak dokładnie enkoder może mierzyć i raportować zmiany w pozycji.

W przypadku enkoderów inkrementalnych, rozdzielczość jest wyrażana w liczbie impulsów na obrót lub na jednostkę przemieszczenia. Na przykład, enkoder o rozdzielczości 100 impulsów na obrót generuje 100 impulsów elektrycznych w ciągu jednego pełnego obrotu.
W enkoderach absolutnych, rozdzielczość odnosi się do odczytywanych kodów, który enkoder może rozpoznać. Na przykład, enkoder absolutny o rozdzielczości 12 bitów może rozpoznać 4096 pozycji.

Wyższa rozdzielczość oznacza większą precyzję pomiaru i możliwość dokładniejszego określenia pozycji. Jednak większa rozdzielczość może wymagać bardziej zaawansowanych urządzeń odczytujących dane i może wpływać na prędkość i wydajność systemu.

Rozdzielczość enkodera jest jednym z czynników, które należy wziąć pod uwagę przy doborze enkodera do konkretnego zastosowania, uwzględniając wymagania odnośnie precyzji, prędkości, zakresu pomiarowego i innych czynników.

Sprzęgło enkodera

Sprzęgło enkodera, poza uchwytem montażowym, jest jednym z najczęściej stosowanych akcesoriów. Ma ono za zadanie połączyć oś enkodera z osią napędową (osią silnika lub przekładni).

Główne funkcje sprzęgła enkodera to:

  1. Przekazywanie ruchu: Sprzęgło enkodera służy do bezpośredniego przekazywania ruchu z mechanicznego układu do samego enkodera. Dzięki temu enkoder może dokładnie śledzić zmiany pozycji, obrotów lub przesunięć.
  2. Eliminowanie odkształceń: Sprzęgło enkodera może również pomagać w redukcji odkształceń i naprężenia mechanicznego wynikających np. z nie-osiowości. Chroni enkoder przed nadmiernym obciążeniem lub uszkodzeniem, co może wpływać na jego dokładność i trwałość.
  3. Dostosowanie do różnych osi: Istnieje wiele typów sprzęgieł enkodera, umożliwiając połączenie enkodera z różnymi rodzajami osi i mechanizmów. Występują sprzęgła z tworzywa, aluminium, stalowe. W dodatku mogą być one nacinane, mieszkowe, kłowe, elastyczne, sztywne lub w innych, specjalnych wykonaniach.

Sprzęgło enkodera jest istotnym elementem, który umożliwia poprawne działanie enkodera i dokładne śledzenie ruchu. Dobre dopasowanie sprzęgła do enkodera i mechanicznego systemu jest kluczowe, aby zapewnić precyzję, niezawodność i trwałość całego układu.

  • Przetwornik obrotowo-impulsowy UTD-IPH00-XXXXX-L100-PRQ Posital Fraba

    KUP Z MAGAZYNU

    Przetwornik obrotowo-impulsowy UTD-IPH00-XXXXX-L100-PRQ Posital Fraba
  • Przetwornik obrotowo-impulsowy UTD-IPH00-XXXXX-HFS0-PRQ Posital Fraba

    KUP Z MAGAZYNU

    Przetwornik obrotowo-impulsowy UTD-IPH00-XXXXX-HFS0-PRQ Posital Fraba
  • Przetwornik obrotowo-impulsowy UTD-IPH00-XXXXX-02M0-2TW Posital Fraba

    KUP Z MAGAZYNU

    Przetwornik obrotowo-impulsowy UTD-IPH00-XXXXX-02M0-2TW Posital Fraba
  • Przetwornik obrotowo-kodowy PROFINET UCD-EIC1B-1416-Y060-PAM Posital Fraba

    KUP Z MAGAZYNU

    Przetwornik obrotowo-kodowy PROFINET UCD-EIC1B-1416-Y060-PAM Posital Fraba
  • Przetwornik obrotowo-kodowy PROFINET UCD-EIC1B-1416-L100-PAM Posital Fraba

    KUP Z MAGAZYNU

    Przetwornik obrotowo-kodowy PROFINET UCD-EIC1B-1416-L100-PAM Posital Fraba
  • Przetwornik obrotowo-kodowy PROFINET OCD-EIC1B-1416-C10S-PRM Posital Fraba
    Przetwornik obrotowo-kodowy PROFINET OCD-EIC1B-1416-C10S-PRM Posital Fraba
Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2023/07/rodzaje_enkodero_iko_bw.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2023-07-03 12:37:102026-01-08 13:21:29Enkoder – działanie, budowa, rodzaje
Aktualności

Enkodery z interfejsem PROFINET dostępne Z MAGAZYNU AP Automatyka

W ramach programu promocyjnego „Z MAGAZYNU”, który firma AP Automatyka wdrożyła już ponad pięć lat temu, wybrane modele enkoderów absolutnych z interfejsem PROFINET dostępne są „od ręki”.


Wspomniany program promocyjny „Z MAGAZYNU” obejmuje dwa typy enkoderów PROFINET, różniących się między sobą technologią wykonania:


  • Pierwszy typ to enkodery optyczne (seria OCD-EIC1B-1416-xxx0-PRM). Podstawowe właściwości:
    • Technologia optyczna, funkcja realizacji pomiaru liczby obrotów przy wykorzystaniu przekładni mechanicznej (brak baterii)
    • Wysoka rozdzielczość: 16 bit (w zakresie jednego obrotu)
    • Liczba obrotów: 14 bit
    • Przyłącza elektryczne wyprowadzone z boku


  • Drugim typem są enkodery magnetyczne (seria UCD-EIx1B-1213-xxx0-PRM). Podstawowe właściwości:
    • Technologia magnetyczna, funkcja realizacji pomiaru liczby obrotów przy użyciu układu opartego o efekt Wieganda (brak baterii)
    • Standardowa rozdzielczość: 13 bit (w zakresie jednego obrotu)
    • Liczba obrotów: 12 bit
    • Przyłącza elektryczne wyprowadzone z tyłu obudowy (wyprowadzenie osiowe)


Programem promocyjnym „Z MAGAZYNU” zostały objęte enkodery w trzech najpopularniejszych wariantach wykonania mechanicznego (dot. obu w/w technologii):

  • Enkoder z kołnierzem synchro fi 58 mm i osią fi 6 mm
  • Enkoder z kołnierzem zaciskowym fi 58 mm i osią fi 10 mm
  • Enkoder z kołnierzem fi 58 mm i otworem ślepym fi 15 mm (istnieje możliwość zmiany średnicy otworu na fi 14, 12, 11, 10, 8, 6 mm przy użyciu odpowiednich adapterów)

Program promocyjny obejmuje również szereg akcesoriów, które również dostępne są z magazynu. Warto w tym miejscu wspomnieć o:

  • Mechanizmach linkowych:
    • W wyniku połączenia obrotowego enkodera absolutnego PROFINET (modele z kołnierzem synchro fi 58 mm i osią fi 6 mm, czyli: OCD-EIC1B-1416-S060-PRM lub UCD-EIx1B-1213-Y060-PAM) z mechanizmem linkowym uzyskuje się Enkoder Linkowy PROFINET.
    • W ramach programu promocyjnego dostępne są dwa mechanizmy linkowe o zakresie pomiarowym 1900 mm (Draw-Wire-WDS-1900-Z60-M(07)) oraz 3000 mm (Draw-Wire-WDS-3000-P96-M).
    • Zawsze do dostępnych w programie enkoderów PROFINET można dobrać inne mechanizmy linkowe, dostępne w ofercie producenta, w tym mechaniazmy z zakresem pomiarowym do 10, 15 lub nawet 50 m.
  • Uchwytach i kołach pomiarowych:
    • W wyniku połączenia obrotowego enkodera absolutnego PROFINET (modele z kołnierzem zaciskowym fi 58 mm i osią fi 10 mm, czyli: OCD-EIC1B-1416-C100-PRM lub UCD-EIx1B-1213-L100-PAM) z odpowiednim uchwytem i kołem pomiarowym uzyskuje się Enkoder z Kołem Pomiarowym PROFINET.
    • W ramach programu promocyjnego dostępne są różne typy uchwytów, w tym:
      • Uchwyty bez sprężyny = ramię AP-BRA-58 lub uchwyt L-kształtny AP-BRL-58
      • Uchwyty ze sprężyną zapewniającą docisk koła do materiału = ramię ze sprężyną AP-BRR-58 lub uchwyt L-kształtny ze sprężyną AP-BRS-58
    • W ramach programu dostępne są także różne typy kół pomiarowych:
      • Koła pomiarowe o obwodzie 200 mm = koło z bieżnikiem aluminiowym (radełkowanym) 200KA, koło z bieżnikiem gumowym (gładkim) 200P, koło z bieżnikiem gumowym (nacinanym) 200CP
      • Koła pomiarowe o obwodzie 500 mm = koło z bieżnikiem aluminiowym (radełkowanym) 500KA, koło z bieżnikiem gumowym (gładkim) 500P, koło z bieżnikiem gumowym (nacinanym) 500CP
  • Sprzęgłach:
    • Dot. enkoderów z osią fi 6 mm oraz fi 10 mm.
    • W ofercie dostępne są sprzęgła aluminiowe (nacinane), sprzęgła dyskowe, mieszkowe, kłowe oraz sprzęgła podwójne.
  • Adapterach redukcyjnych:
    • Dot. enkoderów z otworem fi 15 mm.
    • W ofercie dostępne są adaptery zmieniające średnicę otworu z fi 15 mm na fi 14, 12, 11, 10, 8 lub 6 mm (zależy od wybranego modelu adaptera).
  • Złączach i przewodach:
    • Dot. wszystkich enkoderów PROFINET.
    • W ofercie dostępne są złącza do portów Ethernet enkodera (każdy enkoder PROFINET posiada wbudowany Switch i dwa porty Ethernet (dwa gniazda M12) na obudowie).
    • W ofercie dostępne są także złącza do zasilania enkodera.
    • Dostępne są także przewody z odpowiednimi wtyczkami, gdzie długość przewodów zależy od wymogów aplikacji.


Jeśli proponowane rozwiązania, objęte naszym programem promocyjnym „Z MAGAZYNU”, nie są odpowiednie do Państwa projektu, zapraszamy do kontaktu. Nasi specjaliści dobiorą inne rozwiązanie (również ATEX), dostępne w ofercie producenta, firmy Posital. Warto w tym miejscu wspomnieć, że terminy realizacji na inne warianty enkoderów PROFINET w tej chwili to na ogół 10 dni roboczych i zależy wyłącznie od obciążenia produkcji.

Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2023/04/profinet_z_magazynu_2.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2023-04-07 12:36:112026-01-08 13:21:29Enkodery z interfejsem PROFINET dostępne Z MAGAZYNU AP Automatyka
Aktualności

Nowa seria enkoderów inkrementalnych NextGen od Posital – UTD

Z przyjemnością przedstawiamy nową generację programowalnych enkoderów inkrementalnych o oznaczeniu UTD-IP. Nowe enkodery są mechanicznie i elektrycznie kompatybilne ze znanymi Państwu modelami o oznaczeniu UCD-IP. Podstawowa różnica, związana z wykorzystaniem nowej elektroniki, jest zmniejszony pobór prądu w odniesieniu do enkoderów inkrementalnych poprzedniej generacji. Enkodery nowej generacji zostały również oparte o nową technologię pomiaru pozycji = TMR (tunnel magneto-resistance), która zastąpiła stosowaną wcześniej technologię opartą o czujniki wykorzystujące efekt Hall’a. Nowa technologia zapewnia dodatkowo większą czułość magnetyczną, co pozwala na uzyskanie wyższej rozdzielczości czujnika. Czujniki TMR są także mniej wrażliwe na zmiany temperatury oraz bardziej energooszczędne w odniesieniu do czujników poprzedniej generacji.


Najważniejsze właściwości enkoderów nowej generacji UTD-IP:

  • W pełni kompatybilne z enkoderami poprzedniej generacji, o oznaczeniu UCD-IP (dot. również funkcji programowania przy wykorzystaniu programatora UBIFAST).
  • Mniejszy pobór prądu, uzyskany dzięki oparciu o nową technologię pomiaru (TMR) oraz poprawioną elektronikę enkoderów.


Szczegóły techniczne:

  Enkodery Poprzedniej Generacji

UCD-IP

Enkodery Nowej Generacji

UTD-IP

Kąt fazy 90° ± 14° (Prędkość > 100 RPM) 90° ± 6° (Prędkość > 100RPM)
Cykl pracy 180° ± 27° (Prędkość > 100 RPM) 180° ± 12° (Prędkość > 100RPM)
Pobór prądu ≤140mA @ 5V DC

≤70mA @ 10V DC

≤40mA @ 24V DC

≤60mA @ 5V DC

≤30mA @ 10V DC

≤25mA @ 24V DC

Oznaczenie UCD-IPxxx-xxxxx-xxxx-xxx UTD-IPxxx-xxxxx-xxxx-xxx
Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2023/03/nowe_inkrementalne_2.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2023-03-02 15:12:242026-01-08 13:21:29Nowa seria enkoderów inkrementalnych NextGen od Posital – UTD
Aktualności

Konfigurator enkoderów KIT Posital

Nowe narzędzie pomocne przy doborze enkoderów KIT firmy POSITAL – wyszukiwarka Product Finder – już działa! To proste w użyciu narzędzie ułatwia wybór właściwego do każdej aplikacji rozwiązania, na podstawie podstawowych parametrów, które wybiera się z boku strony. Bezpośrednio ze strony każdego produktu objętego wyszukiwarką można pobrać karty katalogowe, instrukcje obsługi, rysunki i modele 3D.

Dzięki ponad milionowi możliwych konfiguracji wyszukiwarki produktów POSITAL umożliwiają efektywne wytypowanie czujnika spełniającego wymagania aplikacji. Użytkownicy mogą być również pewni, że pracują z aktualnymi informacjami, ponieważ baza danych, obsługująca wyszukiwarkę produktów, jest stale odświeżana.

Zapraszamy do zapoznania się z tym nowym narzędziem oraz skonfigurowania własnego enkodera KIT – link.

Jeśli pojawiłyby się jakiekolwiek pytania i wątpliwości, nasi specjaliści zawsze pozostają do Państwa dyspozycji:

  • Tel.: 67 357 10 80
  • Email: biuro@apautomatyka.pl
Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2022/07/Kit_Product_Finder_np.jpg 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2022-07-01 14:27:552026-01-08 13:21:30Konfigurator enkoderów KIT Posital
Tutoriale

Odczyt podstawowych wartości z enkoderów Modbus POSITAL FRABA

W tym wpisie zostanie zaprezentowane, jak odczytać podstawowe wartości (pozycja oraz prędkość) z rejestrów enkodera absolutnego POSITAL FRABA z interfejsem Modbus.

KROK 1

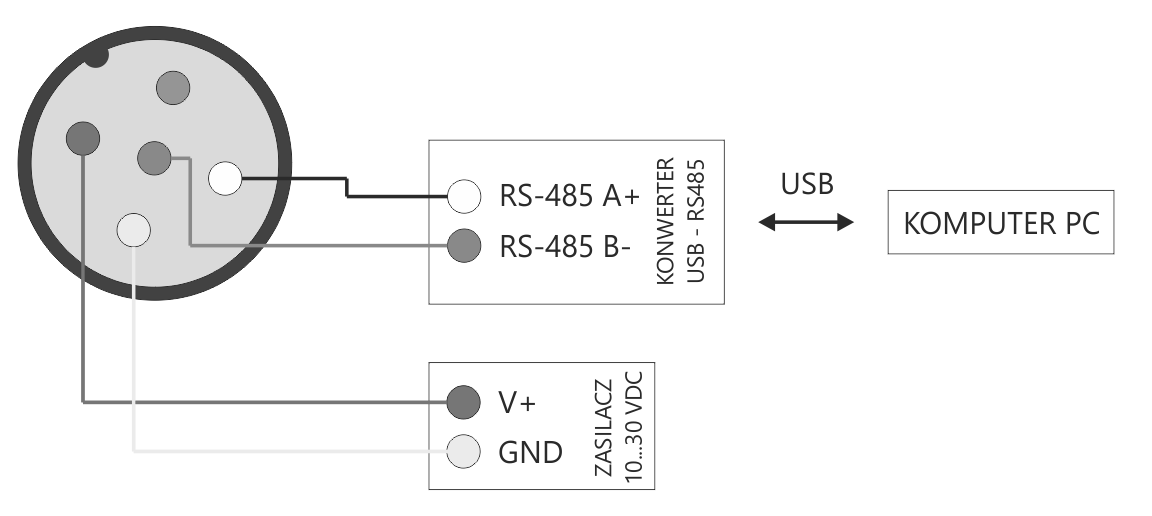
Enkoder absolutny POSITAL FRABA podłączono do komputera, wykorzystując konwerter USB-RS485, zgodnie ze schematem poniżej.


Podłączenie enkoderów absolutnych z interfejsem Modbus ze złączem i przewodem Cx,x-POS-M12-5PIN-F-A-A-SH:

Rejestr Opis Kolejność Tryb Uwagi
2 (1*) Pozycja MSB RO Bity 17-32
3 (2*) Pozycja LSB RO Bity 1-16
6 (7*) Prędkość MSB RO Bity 17-32
7 (6*) Prędkość LSB RO Bity 1-16
22 (21*) Preset MSB R/W Bity 17-32
23 (22*) Preset MSB R/W Bity 1-16
37 (36*) Zapis  – R/W Bity 1-16

* Dotyczy kodowania zero-base addressing (uwzględniające przesunięcie -1)

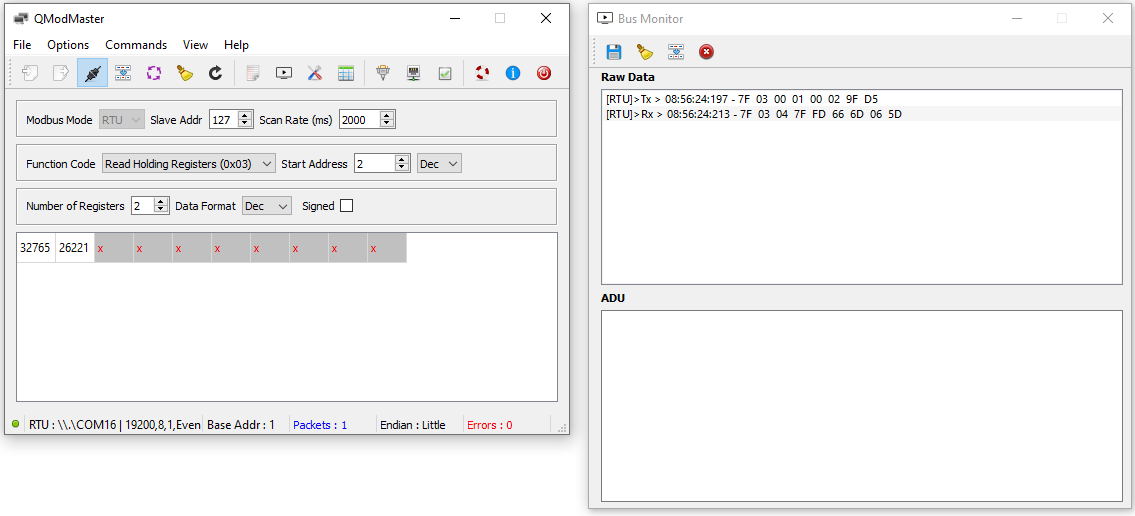
  • Odczyt pozycji

Odczyt pozycji enkodera odbywa się poprzez odczytanie przy pomocy funkcji Read Holding Registers (0x03) wartości do rejestrów 2 (1*) i 3(2*). 

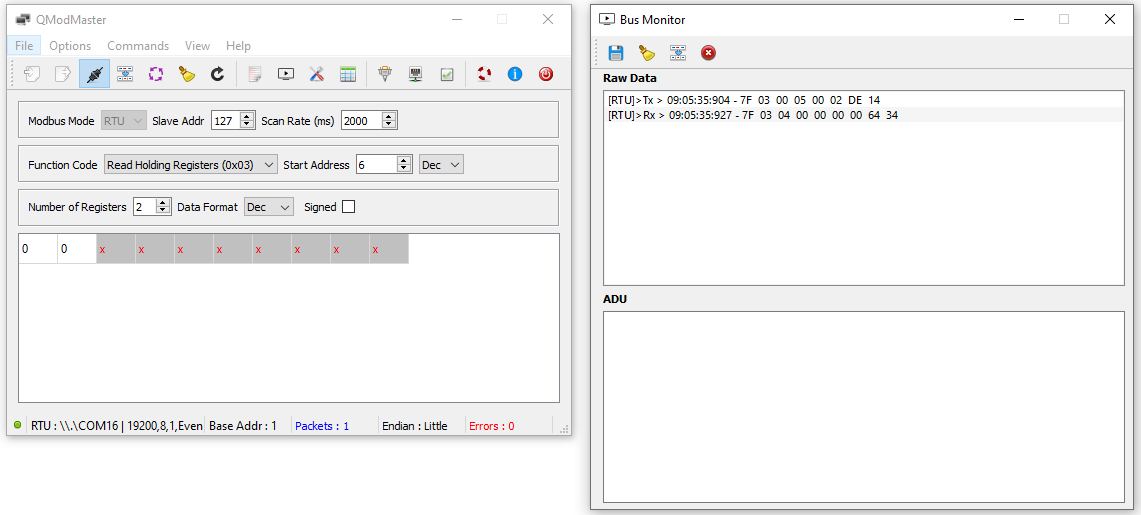
  • Odczyt prędkości

Odczyt prędkości enkodera odbywa się poprzez odczytanie przy pomocy funkcji Read Holding Registers (0x03) wartości do rejestrów 6 (5*) i 7(6*). 

UWAGA: W celu odczytania prędkości należy uprzednio wybrać tryb prędkości. W celu zmiany trybu prędkości należy wpisać do rejestru 27 (26*) odpowiednią wartość (patrz: dokumentacja enkodera). Domyślnie tryb prędkości jest wyłączony.

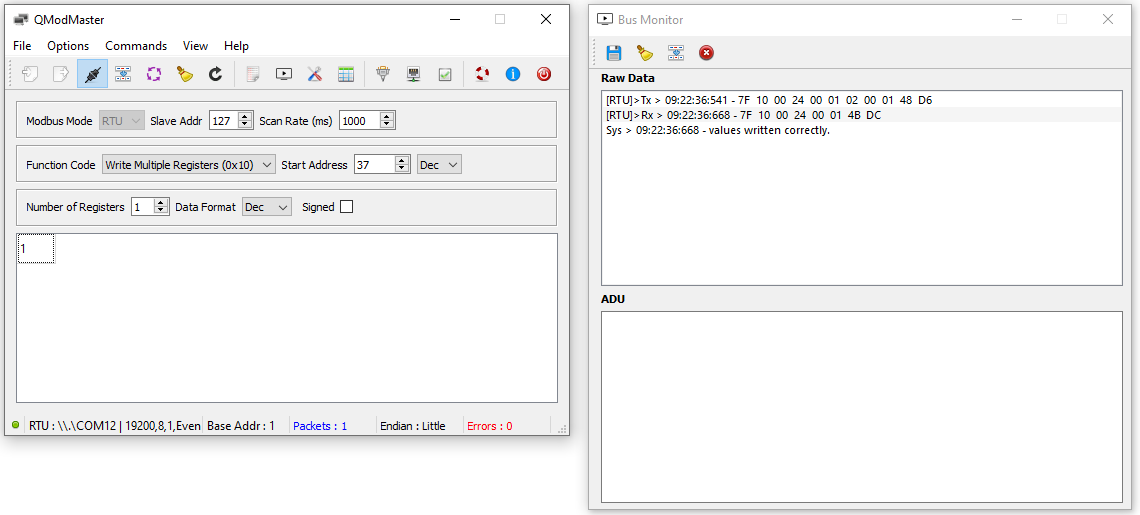
  • Zapis wartości PRESET

Zapis wartości PRESET to pamięci enkodera odbywa się poprzez wpisanie przy pomocy funkcji Write Multiple Registers (0x10) odpowiedniej wartości (Preset, w tym pzypadku wartość 0) do rejestrów 22 (21*) i 23(22*).

By zmiany zostały utrzymane również po ponownym uruchomieniu zasilania należy wpisać przy pomocy funkcji Write Multiple Registers (0x10)  wartości 1 do rejestru 37 (36*)

Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2021/02/tutorial-iko.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2022-04-15 09:12:052026-01-08 13:21:30Odczyt podstawowych wartości z enkoderów Modbus POSITAL FRABA
Aktualności

Enkodery KIT firmy Posital do integracji w systemach nawigacji oraz układach sterowania w robotach AGV i AMR

AGV (z ang. Autonomous Guided Vehicles) i AMR (z ang. Autonomous Mobile Robots) stają się normą w zakładach produkcyjnych, halach montażowych i magazynach logistycznych. Roboty te realizują zadania szybkiego i wydajnego transportu, spełniając współczesne wymagania produkcyjne. Linia ekoderów KIT Posital może pomóc m.in. w systemach nawigacji robotów. Dzięki absolutnemu wykrywaniu położenia, kompaktowym i wytrzymałym konstrukcjom oraz wysokiej rozdzielczości, enkodery KIT Posital doskonale nadają się do integracji z istniejącymi systemami lub nowymi projektami.


1. Systemy sterowania
Mechaniczna oraz elektryczna integracja standardowego enkodera w systemach sterowania robotów może być znacznym wyzwaniem, oczywiście w zależności od wymagań projektowych samego układu oraz ograniczeń przestrzeni montażowej. Enkodery KIT Posital, niezależnie czy mówimy o nowym projekcie, czy doposażeniu już istniejącego układu, zapewniają elastyczność i niosą ze sobą innowacje, pozostawiając większe możliwości użytkownikom.


Enkodery absolutne z linii KIT Posital:
– rozwiązanie bezbateryjne i bez-przekładniowe do montażu na wale
– rozdzielczość w zakresie jednego obrotu do 17 bit wieloobrotowości
– kompaktowa konstrukcja o średnicy 22 mm lub 36 mm
– interfejsy: SSI, BiSS-C, BiSS Line

2. Układ napędowy
Podobnie jak w systemach sterowania, układy napędowe AGV i AMR zazwyczaj mają podobne wymagania dotyczące enkoderów (zarówno elektrycznie, jak i mechanicznie). Ponadto enkoder coraz częściej stosuje się jako sprzężenie zwrotne pełniące funkcję bezpieczeństwa zwłaszcza tam, gdzie ścieżki AGV i AMR przecinają się ze ścieżkami poruszających się po obiektach ludzi.
elastyczność i niosą ze sobą innowacje, pozostawiając większe możliwości użytkownikom.


Enkodery obrotowe IXARC:
– rozdzielczość do 16 bit dla enkoderów absolutnych oraz 16384 impulsy na obrót dla enkoderów inkrementalnych
– dopuszczalne obciążenie osiowe i boczne dla wału enkodera to nawet 180 N (dot. wybranych modeli)
– dostępne wersje redundantne i z SIL

Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2022/03/enkoder_kit_akt.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2022-03-04 14:16:022026-01-08 13:21:30Enkodery KIT firmy Posital do integracji w systemach nawigacji oraz układach sterowania w robotach AGV i AMR
Baza wiedzy

Jak zmierzyć pozycję oraz prędkość?

W wielu gałęziach przemysłu pomiar pozycji oraz prędkości daje niezbędną informację na temat aktualnego stanu systemu automatyki, maszyny, robota. Na rynku dostępnych jest wiele urządzeń umożliwiających pomiar tych parametrów. Narzędzia te, nazywane również czujnikami pozycji, różnią się od siebie budową, zasadą działania, parametrami, charakterystyką pomiarów i pracy. Dlatego tak istotny jest dobór czujnika, który będzie odpowiedni do wybranej aplikacji. W celu przeprowadzenia analizy problemu pomiaru pozycji i prędkości wprowadziliśmy podział zagadnienia ze względu na rodzaj ruchu i ze względu na rodzaj pomiaru.

RODZAJ RUCHU

Jako pierwszy zostanie przeanalizowany rodzaj ruchu, który może być mierzony przez czujniki. Zwykle w układach automatyki rozróżnia się ruch liniowy (ruch translacyjny, przesuwny) oraz ruchu obrotowy.

RUCH OBROTOWY

Ruch obrotowy (rotacja) ma miejsce, gdy element maszyny obraca się wokół osi. Rotacja przykładowo zachodzi w ruchu ramion mechanicznych lub zaworów silnikowych. Jednostką mierzonych wielkości jest najczęściej kąt.

Ruch określany jest jako „jednoobrotowy”, gdy nie przekracza 360° (zamyka się w jednym obrocie). W takim przypadku mierzy się orientację systemu względem osi odniesienia. Do wykonania pomiarów tego typu ruchów mogą zostać wykorzystane absolutne enkodery jednoobrotowe lub inklinometry.

Główną zaletą inklinometrów jest możliwość ich montażu w dowolnej pozycji, tzn. nie muszą być połączone z osią obrotu w celu pomiaru nachylenia. Dodatkowo, dzięki kompaktowym wymiarom, są one szczególnie polecane w zastosowaniach, w których niewielkie rozmiary mają szczególne znaczenie.

Jednoobrotowe enkodery absolutne natomiast muszą być połączone z wałkiem maszyny/elementu, z którym mają współpracować. Należy jednak pamiętać, że ich wydajność oraz dokładność są często lepsze niż w przypadku inklinometrów. Obudowy enkoderów zapewniają bardzo dobrą odporność na wstrząsy oraz wibracje, a wersje magnetyczne enkoderów są bardziej kompaktowe i mniej wrażliwe na czynniki środowiskowe (wilgoć, kurz, wstrząsy, czy temperatura). Ogromną zaletą jest również szeroki wybór interfejsów dostępnych dla tych czujników.

Ruch wieloobrotowy, zgodnie z nazwą, obejmuje wiele obrotów. W przypadku tego typu ruchu mierzone jest nie tylko położenie i/lub prędkość obrotu, ale także liczba obrotów. Do pomiaru ruchu wieloobrotowego wykorzystywane są enkodery absolutne wieloobrotowe.

RUCH TRANSLACYJNY

Ruch translacyjny to ruch, który odbywa się wzdłuż osi, równolegle do niej. Spotykamy się również z określeniem ruch liniowy. Pomiar określany jest w jednostkach długości.

Czujniki linkowe, określane również jako enkodery linkowe, składają się z dwóch elementów: enkodera obrotowego oraz mechanizmu linkowego, który przekształca ruch liniowy w ruch obrotowy. Dzięki temu jest to rozwiązanie niezwykle uniwersalne. Linka jest nawijana i zwijana wokół osi, co umożliwia precyzyjny pomiar za pomocą enkodera obrotowego. Jeden z końców linki przymocowany jest do układu, którego przemieszczenie ma być mierzone. Natomiast drugi z końców pozostaje nieruchomy względem odniesienia. Niestety ze względu na stosunkowe duże rozmiary obudowy oraz konieczność prowadzenia linki nie jest to rozwiązanie przeznaczone do wszystkich aplikacji.

Do tego typu aplikacji można zastosować również enkodery liniowe, które składają się z czujnika oraz taśmy magnetycznej, nad którą przemieszcza się rzeczowy czujnik. W ofercie posiadamy liniowe enkodery inkrementalne.

Jeszcze innym rozwiązaniem jest enkoder obrotowy z kołem pomiarowym. Obrót wału jest generowany przez ruch koła pomiarowego, które toczy się np. po badanej powierzchni. Koła pomiarowe są szczególnie polecane, gdy do dyspozycji jest niewielka przestrzeń przeznaczona na ruch liniowy lub w przypadku , gdy ruch jest „nieskończony” (np. w przenośnikach taśmowych).

RODZAJ POMIARU

W tej części analiza opiera się o rodzaj pomiaru, co związane jest z podstawowymi cechami urządzeń pomiarowych. Wymieniono w materiale właściwości czujników, na które należy zwrócić uwagę na podczas doboru sprzętu.

INKREMENTALNE

W niektórych zastosowaniach niezbędny jest pomiar ruchu w porównaniu z sytuacją początkową (tzw. pozycją bazową, bez stałego punktu odniesienia). Ten rodzaj pomiarów może zostać zrealizowany przy pomocy enkoderów inkrementalnych. Dotyczy to nie tylko pomiaru ruchu obrotowego, ale również liniowego. Głównymi zaletami enkoderów inkrementalnych jest ich stosunkowa niska cena oraz kompaktowe wymiary. Jest to rozwiązanie rekomendowane, gdy wymagana jest tylko prędkość i/lub pozycja względna.

ABSOLUTNE

Wybrane systemy sterowania wymagają informacji na temat dokładnej pozycji w stosunku do punktu odniesienia, który nie zmienia się. Enkodery absolutne i inklinometry zostały zaprojektowane tak, by realizować pomiar właśnie w taki sposób. Oczywiście możliwe jest dodanie offsetu i wykonanie resetu w dowolnym momencie. Absolutne urządzenia pomiarowe mierzą pozycję przez cały cykl pracy, nawet po odcięciu zasilania.

Technologia wykorzystywana w enkoderach absolutnych jest niestety bardziej złożona niż w przypadku enkoderów inkrementalnych, co sprawia, że enkodery absolutne są droższe. W tym miejscu warto również zwrócić uwagę na bezbateryjną metodę zliczania obrotów wykorzystywaną w produktach Posital. To rozwiązanie znacznie ogranicza awaryjność i konieczność konserwacji urządzeń pomiarowych.

PODSUMOWANIE: KTÓRY CZUJNIK WYBRAĆ?

Szukając odpowiedzi na pytanie, który czujnik pozycji i/lub prędkości należy wybrać do konkretnej aplikacji, należy w pierwszym kroku przeanalizować, jaki rodzaj ruchu oraz jaki rodzaj pomiaru jest potrzebny, by system sterowania funkcjonował poprawnie. Przy doborze rozwiązania warto temat skonsultować z naszymi specjalistami, którzy pracują z takimi zagadnieniami, posiadają odpowiednie doświadczenie i potrafią wskazać optymalne rozwiązanie.

Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2022/02/posital_baza_wiedzy.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2022-02-03 14:38:092026-01-08 13:21:30Jak zmierzyć pozycję oraz prędkość?
Aktualności

Nowy, kompaktowy enkoder 27 mm!

Szeroka gama wariantów mechanicznych enkoderów firmy POSITAL została wzbogacona o nową opcję – obudowę enkodera o długości zaledwie 27 mm! Opisywana wersja mechaniki dostępna jest dla enkoderów absolutnych (jednoobrotowych) oraz dla enkoderów inkrementalnych. Dla tych enkoderów POSITAL oferuje do wyboru wiele różnych interfejsów komunikacyjnych oraz różne długości przewodu. Te wytrzymałe, niezawodne i bardzo dokładne czujniki z pewnością zmieszczą się w najbardziej ograniczonej przestrzeni montażowej!

  • Kompaktowa obudowa enkodera o długości zaledwie 27 mm
  • Stopień ochrony IP65
  • Rozdzielczość (enkoder absolutny, jednoobrotowy): do 16 bitów
  • Rozdzielczość (enkoder inkrementalny): do 16384 impulsów / obrót
  • Interfejsy (enkoder absolutny): analogowe (napięciowe lub prądowe), SSI, CANopen
  • Interfejsy (enkoder inkrementalny): HTL (Push-Pull) lub TTL (Nadajnik Linii / RS422)
Autor mgr inż. Marcin Prokopiak
https://apautomatyka.pl/wp-content/uploads/2021/12/aktualnosci-enkoder.png 335 892 mgr inż. Marcin Prokopiak https://apautomatyka.pl/wp-content/uploads/2020/03/apautomatyka.pl_.png mgr inż. Marcin Prokopiak2021-12-31 09:43:152026-01-08 13:21:30Nowy, kompaktowy enkoder 27 mm!
Strona 2 z 512345
Kontakt z ekspertem

Kontakt z ekspertem

Pomoc w wyborze urządzeń

+48 67 357 10 80

Search Search

Kategorie

  • Aktualności
  • Baza wiedzy
  • Tutoriale
  • Zastosowania
  • Promocje

Kategorie produktów

  • Enkoder absolutny
  • Enkoder inkrementalny
  • Enkodery liniowe
  • Inklinometry
  • Rejestratory temperatury
  • Sterowniki PLC
  • Mierniki Wilgotności

Zajmujemy się dostarczaniem komponentów automatyki dla przemysłu. Oferujemy urządzenia kontrolno-pomiarowe, w tym przetworniki wilgotności, przetworniki stężenia CO2 i lotnych związków organicznych, przetworniki ciśnienia i różnicy ciśnień, przetworniki temperatury oraz siłowniki elektryczne, również w wykonaniu przeciwwybuchowym.

Nasza oferta


  • Automatyka
  • HVAC i BMS
  • ATEX
  • Systemy pomiarowe
  • Aktywność wody
  • Enkodery
  • Enkodery absolutne
  • Enkodery inkrementalne


  • Przetworniki
  • Przetworniki ciśnienia
  • Czujniki koloru
  • Laserowe czujniki odległości
  • Inklinometry
  • Mierniki wilgotności
  • Mierniki temperatury
  • Mierniki stężenia CO2

Informacje


  • Aktualności
  • Baza wiedzy
  • Tutoriale
  • Zastosowania
  • Konfigurator systemu monitoringu parametrów powietrza
  • Producenci
  • O firmie
  • Kariera
  • Formularz reklamacji
  • Regulamin i polityka prywatności
  • Kontakt

Kontakt


+48 67 357 10 80
biuro@apautomatyka.pl

Poniedziałek – Piątek
8:00 – 16:00

AP Automatyka S.C.
ul. Masztowa 3
61-345 Poznań

Usługi


  • Adiustacja i wzorcowanie termohigrometrów
  • Serwis automatyki przemysłowej
  • Projektowanie urządzeń elektronicznych
  • Mapowanie wilgotności i temperatury

Systemy


  • Monitoring parametrów powietrza
  • Wizualizacja pomiarów
  • Czujnik prędkości i drogi

© 2026 APautomatyka. Wszelkie prawa zastrzeżone.

Scroll to top Scroll to top Scroll to top
Zarządzaj zgodą
Aby zapewnić jak najlepsze wrażenia, korzystamy z technologii, takich jak pliki cookie, do przechowywania i/lub uzyskiwania dostępu do informacji o urządzeniu. Zgoda na te technologie pozwoli nam przetwarzać dane, takie jak zachowanie podczas przeglądania lub unikalne identyfikatory na tej stronie. Brak wyrażenia zgody lub wycofanie zgody może niekorzystnie wpłynąć na niektóre cechy i funkcje.
Funkcjonalne Zawsze aktywne
Przechowywanie lub dostęp do danych technicznych jest ściśle konieczny do uzasadnionego celu umożliwienia korzystania z konkretnej usługi wyraźnie żądanej przez subskrybenta lub użytkownika, lub wyłącznie w celu przeprowadzenia transmisji komunikatu przez sieć łączności elektronicznej.
Preferencje
Przechowywanie lub dostęp techniczny jest niezbędny do uzasadnionego celu przechowywania preferencji, o które nie prosi subskrybent lub użytkownik.
Statystyka
Przechowywanie techniczne lub dostęp, który jest używany wyłącznie do celów statystycznych. Przechowywanie techniczne lub dostęp, który jest używany wyłącznie do anonimowych celów statystycznych. Bez wezwania do sądu, dobrowolnego podporządkowania się dostawcy usług internetowych lub dodatkowych zapisów od strony trzeciej, informacje przechowywane lub pobierane wyłącznie w tym celu zwykle nie mogą być wykorzystywane do identyfikacji użytkownika.
Marketing
Przechowywanie lub dostęp techniczny jest wymagany do tworzenia profili użytkowników w celu wysyłania reklam lub śledzenia użytkownika na stronie internetowej lub na kilku stronach internetowych w podobnych celach marketingowych.
Zarządzaj opcjami Zarządzaj serwisami Zarządzaj {vendor_count} dostawcami Przeczytaj więcej o tych celach
Zobacz preferencje
{title} {title} {title}